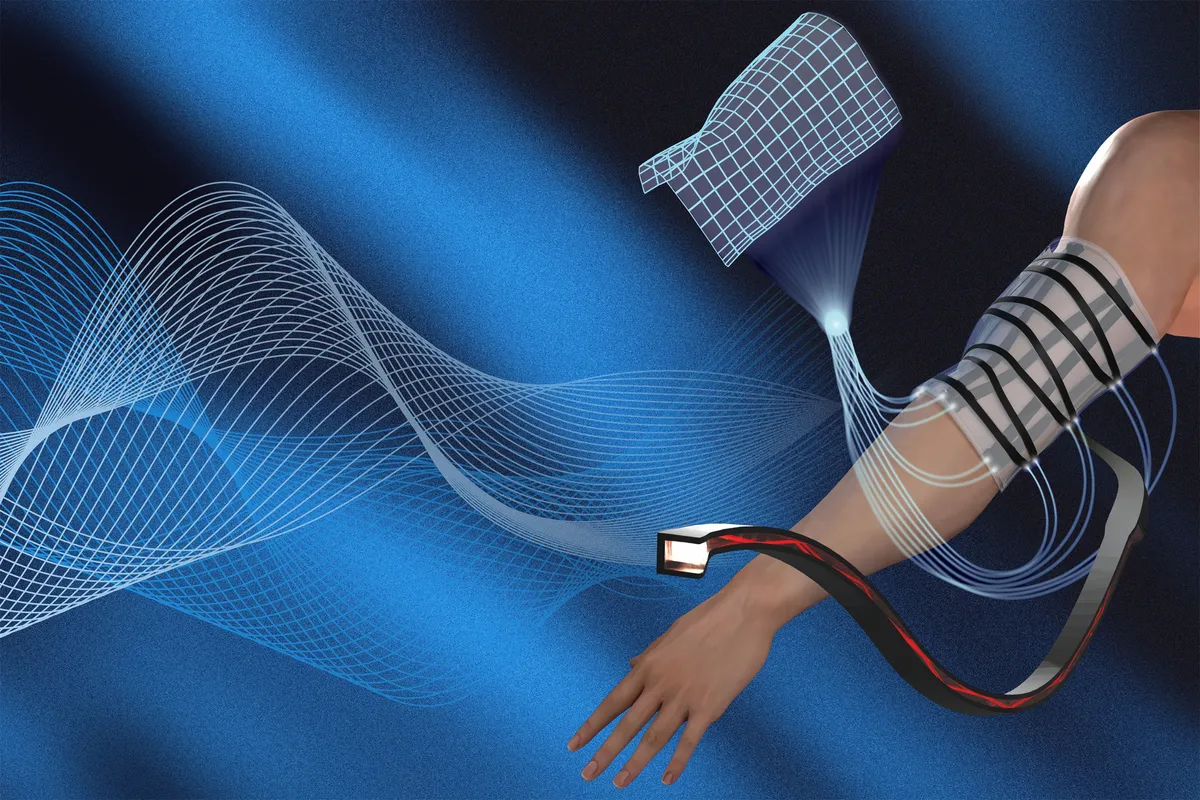
به گزارش آماج، مهندسان مؤسسه فناوری ماساچوست (MIT) نوعی سطح نرم و پوشیدنی طراحی کردهاند که میتواند تغییر شکل سهبعدی، حرکت و تماس را تشخیص دهد. این فناوری با استفاده از فیبرهای نوری انعطافپذیر، شکل سطح را بازسازی میکند و در آزمایشهای آزمایشگاهی به خطای کمتر از نیم سانتیمتر دست یافته است. پژوهشگران امیدوارند این فناوری در آینده برای کنترل بازیها، واقعیت مجازی، توانبخشی و هدایت رباتها کاربرد داشته باشد.
این سامانه علاوه بر تشخیص شکل، به فشار خارجی نیز واکنش نشان میدهد و میتواند تماس با سطح، برای مثال فشار دست روی ساعد، را تشخیص دهد. یکی از ویژگیهای مهم آن، ادامه عملکرد حتی پس از قطع یا آسیب دیدن تعدادی از فیبرهای نوری است؛ هرچند ضخامت فعلی فیبرها هنوز برای استفاده گسترده در لباسهای روزمره ایدهآل نیست.
پوست نرم چگونه شکل سهبعدی را تشخیص میدهد؟
این فناوری در پژوهشی با عنوان «بهسوی حسگری شکل چندمنظوره و کاملاً نرم با استفاده از آرایههای موجبر نوری» معرفی شده که در مجله علمی Advanced Intelligent Systems منتشر شده است.
در فیبرهای نوری معمولی، خم شدن فیبر باعث میشود بخشی از نور از مسیر اصلی خارج شود و نور کمتری به انتهای آن برسد. با اندازهگیری میزان نور خروجی میتوان اطلاعاتی درباره خمیدگی فیبر به دست آورد.
تیم MIT برای بهبود این روش، بهجای هسته شیشهای از هستهای انعطافپذیر و لاستیکی استفاده کرده و پوشش فیبر را با رنگ سیاه ساخته است. همچنین یک سمت فیبر عمداً زبر شده تا هنگام خم شدن به سمت آن یا در جهت مخالف، میزان متفاوتی از نور از دست برود. این تفاوت به سامانه امکان میدهد جهت خمیدگی را نیز تشخیص دهد.
ترکیب اطلاعات دریافتی از چند فیبر، به الگوریتم کمک میکند شکل کلی سطح را بازسازی کند. این روش میتواند بدون نیاز به تعداد بسیار زیادی حسگر، اطلاعات لازم برای تخمین شکل سهبعدی را فراهم کند.
ساختار حسگر؛ صفحهای سیلیکونی با ۱۴ موجبر نوری
نمونه ساختهشده شامل ۱۴ موجبر نوری است که در دو لایه هفتتایی و به شکل زیگزاگ درون یک صفحه سیلیکونی قرار گرفتهاند. ابعاد این صفحه ۱۶ در ۱۶ سانتیمتر و ضخامت آن حدود نیم سانتیمتر است. طول هر موجبر نیز ۱۶۰ میلیمتر گزارش شده است.
در یک سمت هر فیبر، چراغ LED قرار دارد و در سمت دیگر، حسگر نوری میزان نور خروجی را اندازه میگیرد. سپس یک برد الکترونیکی دادهها را جمعآوری میکند و الگوریتمی رایانهای آنها را به تخمینی از شکل سهبعدی صفحه تبدیل میکند.
پردازش و بازسازی شکل در نرمافزار MATLAB انجام میشود و در نمونه فعلی، کل فرایند تقریباً سه بار در ثانیه اجرا میشود. این نرخ شامل نمونهبرداری حسگرها، ثبت دادهها و نمایش نتایج است؛ بنابراین هنوز با نیازهای برخی کاربردهای سریع و بلادرنگ فاصله دارد.
چطور بهترین آرایش فیبرها انتخاب شد؟
پژوهشگران پیش از ساخت نمونه نهایی، آرایشهای مختلف موجبرها را در شبیهسازی بررسی کردند. آنها خروجی نوری مورد انتظار هر فیبر را برای شکلهای مشخص محاسبه کردند، سپس الگوریتم بازسازی را روی دادهها اجرا کردند و شکل تخمینی را با شکل واقعی مقایسه کردند.
در این آزمایشها، تعداد موجبرها در هر لایه بین سه تا ۲۰ عدد و زاویه قرارگیری آنها بین صفر تا ۳۵ درجه تغییر داده شد. شبیهسازی روی شش شکل هدف، با افزودن ۱۰ درصد نویز و در ۳۰ تکرار برای هر حالت انجام شد.
نتایج نشان داد که زاویهدار کردن موجبرها میتواند بیش از صرفاً افزایش تعداد آنها، دقت بازسازی را بهبود دهد. بر همین اساس، آرایش زیگزاگی مشخصی برای نمونه واقعی انتخاب شد.
دقت کمتر از نیم سانتیمتر در آزمایشها
برای ارزیابی نمونه واقعی، صفحه حسگر روی سه قالب سهبعدی ساختهشده با چاپگر سهبعدی قرار گرفت. پژوهشگران شکل بازسازیشده را با سطح واقعی قالبها مقایسه کردند و میزان خطا را با استفاده از معیار ریشه میانگین مربعات فاصله میان دو سطح سنجیدند.
خطای اندازهگیریشده برای سه قالب بهترتیب ۰.۳۷، ۰.۲۸ و ۰.۴۵ سانتیمتر بود. این نتایج نشان میدهد که نمونه آزمایشی توانسته است شکل سطح را با دقتی در محدوده کمتر از نیم سانتیمتر بازسازی کند.
پژوهشگران همچنین مقاومت سامانه در برابر آسیب را بررسی کردند. در شبیهسازیها، حتی با از کار افتادن حداکثر سه موجبر از مجموع ۱۴ موجبر، خطای بازسازی کمتر از ۰.۳ سانتیمتر باقی ماند. اما با از کار افتادن پنج موجبر یا بیشتر، خطا افزایش یافت و به حدود یک سانتیمتر یا بالاتر رسید.
این آزمایشها نشان میدهد که اطلاعات چند فیبر میتواند تا حدی جایگزین دادههای ازدسترفته شود؛ ویژگیای که ممکن است قابلیت اطمینان این فناوری را در شرایط استفاده واقعی افزایش دهد.
کاربردهای احتمالی در واقعیت مجازی و توانبخشی
سطح حسگر از مواد نرم ساخته شده و اجزای الکترونیکی اصلی در لبه آن قرار دارند. به گفته قفان یو، دانشجوی تحصیلات تکمیلی مهندسی مکانیک MIT و یکی از اعضای تیم، هدف این طرح توسعه حسگرهایی با سطح کاملاً نرم است که بتوانند در مجاورت بدن انسان با ایمنی بیشتری به کار گرفته شوند.
کیتلین بکر، استادیار مهندسی مکانیک MIT و از نویسندگان پژوهش، نیز امیدوار است این فناوری به ساخت ابزارهایی برای کمک به فیزیوتراپیستها منجر شود. چنین ابزارهایی میتوانند پیشرفت بیمار را در طول زمان ثبت و اندازهگیری کنند و امکان مقایسه دقیقتر جلسات توانبخشی را فراهم آورند.
از دیگر کاربردهای بالقوه این فناوری میتوان به موارد زیر اشاره کرد:
- واقعیت مجازی: ثبت حرکت بدن یا اندامها برای بازتاب آن در محیط مجازی؛
- توانبخشی و فیزیوتراپی: پایش تغییرات حرکت بیمار در طول جلسات درمان؛
- هدایت از راه دور رباتها: انتقال اطلاعات مربوط به شکل و حرکت برای کنترل سامانههای رباتیک؛
- رباتیک نرم: کمک به تشخیص تغییر شکل در رباتهایی که از مواد انعطافپذیر ساخته شدهاند.
البته قابلیت تشخیص فشار در نمونه فعلی هنوز به اندازهگیری کالیبرهشده نیرو منجر نمیشود؛ یعنی سامانه نمیتواند مقدار دقیق نیروی واردشده را تعیین کند. همچنین تشخیص فشار و بازسازی شکل در این نسخه بهصورت جداگانه انجام میشوند.
آزمایشهای پوشیدنی نیز محدود بودهاند و هر نمونه نمایشی توسط یکی از نویسندگان روی بدن خودش آزمایش شده است. برای اندازهگیری زاویه مچ و آرنج، به دلیل تأثیر کشیده شدن پوست و سطح حسگر بر الگوریتم بازسازی، از روش سادهتری برای مقیاسبندی استفاده شده است. در گزارش پژوهش نیز ارزیابی مشخصی از میزان راحتی پوشیدن این سامانه ارائه نشده است.
گام بعدی؛ فیبرهای نازکتر و لباسهای هوشمند
یکی از محدودیتهای فعلی این فناوری، ضخامت حدود یک میلیمتری فیبرهای نوری است. پژوهشگران معتقدند با کاهش ضخامت فیبرها به دهها میکرومتر، یعنی حتی کمتر از قطر موی انسان، میتوان دامنه کاربرد آن را گسترش داد و زمینه را برای ساخت لباسهای هوشمند فراهم کرد.
توسعه الگوریتمی سریعتر از روش عمومی فعلی در MATLAB، استفاده از لایههای بیشتر موجبر، باریکتر کردن موجبرها برای ثبت جزئیات دقیقتر و طراحی الکترونیکهای کشسان نیز از جمله مسیرهای پیشنهادی برای ادامه پژوهش هستند. همچنین ساخت صفحهای جداگانه برای اندازهگیری همزمان شکل و نیرو میتواند به افزایش تواناییهای سامانه کمک کند.
در مجموع، این پژوهش گامی در مسیر توسعه حسگرهای نرم و پوشیدنی است که میتوانند شکل سهبعدی را بدون تکیه کامل بر حسگرهای سخت تشخیص دهند. با این حال، برای تبدیل نمونه آزمایشگاهی به محصولی مناسب استفاده روزمره، هنوز به بهبود سرعت پردازش، کوچکسازی فیبرها و ارزیابیهای گستردهتر در شرایط واقعی نیاز است.
برای دنبال کردن تازهترین اخبار فناوری، هوش مصنوعی و دستاوردهای علمی، به آماج مراجعه کنید.